Tampilkan postingan dengan label elektro. Tampilkan semua postingan

Senin, 03 Desember 2012

Merakit dan Memprogram Sensor Warna

Merakit dan Memprogram Sensor Warna

Setelah tulisan saya yang lalu yang membahas tentang konsep dasar sensor warna, sekarang akan dibahas mengenai bagaimana merakit sendiri dan memprogram sebuah sensor warna sederhana. Untuk mendeteksi dari sejumlah warna. Yang dibutuhkan hanyalah satu LED dan satu sensor seperti sensor detektor pemancar inframerah , dapat dilihat pada gambar LED bening dan LED hitam (yang sebenarnya adalah phototransistor).
Jika diinginkan digunakan photoresistor seperti pada gambar maka digunakan LED hijau dengan photoresistor yang diberi pelindung solasi hitam.
Satu keuntungan menggunakan LED cerah untuk pengindera robot adalah robot dapat melihat dengan sangat jelas ketika cahaya mati. Berikut adalah gambar yang diambil dari societyofrobots dimana robot menggunakan pengindera warna untuk mendeteksi garis.
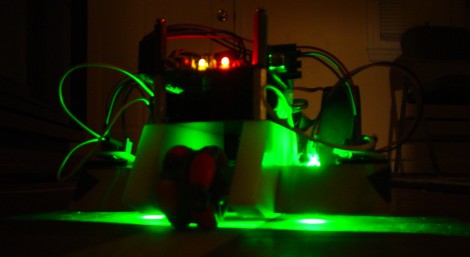
Dan jika kita menginginkan tiga warna yang berbeda , kita bisa merakitnya seperti gambar dibawah ini
Memprogram sensor warna relatif sangat mudah. Dengan sederhana kita bisa menyalakan LED melalui pin keluaran digital, tunggu selama 50ms untuk photoresistor merubah (photoresistor memiliki respon yang lebih lamban dibandingkan sensor inframerah) pembacaan analognya – setelah itu matikan kembali  LED (jika yang dimiliki lebih dari satu LED)
Misalnya jika robot kita memiliki tiga warna LED yang berbeda berikut adalah algoritmanya
Nyalakan LED Hijau
tunggu 50ms
catat pembacaan sensor G
matikan LED Hijau
Nyalakan LED Merah
tunggu 50ms
catat pembacaan sensor R
Matikan LED Merah
Nyalakan LED Biru
tunggu 50ms
catat pembacaan sensor B
matikan LED biru
Dan sekarang dengan mengkombinasikan dengan algoritma similarity matching pada tulisan sebelumnya dengan angka pre-kalibrasi maka robot akan dapat mengidentifikasi target.
Deteksi jarak dengan bayangan
Apa perbedaan antara hijau cerah dengan hijau gelap? Perbedaanya hanya terletak pada hijau cerah lebih memiliki gelombang elektromaknetik yang dapat dideteksi dan/atau dipancarkan. Sebagai contoh  bayangkan bahwa kita memiliki apel hijau dan robot kita melakukan pengukuran warna hijau. Kemudian kita memindahkan apel satu inchi kebelakang dan kemudian lakukan pengukuran warna lagi. Apa yang akan terjadi? Jawabanya sederhana, hanya akan lebih sedikit  cahaya hijau dari apel yang mampu mencapai sensor. Jadi bagaimana sifat ini dapat berguna? Ya! Untuk pendeteksi jarak. Mari kita lihat grafik sebelumnya dimana kita bisa menghitung jarak dari objek
Sayangnya rentang sensor warna memiliki rentang yang tidak lebih dari beberapa inchi saja – bergantung pada kecerahan dari LED. Jika ingin diakali, maka dapat digunakan pointer laser hijau untuk rentang maksimum  atau terapkan sebuah trik yang akan saya tunjukkan.
Trik berikut bekerja dengan metode yang sama dengan remote TV untuk meningkatkan rentang sensor. Normalnya, jika  kita menerapkan sejumlah besar daya ke LED untuk meningkatkan kecerahan, maka akan menimbulkan LED terbakar. Tetapi bagaimana jika hal tersebut dilakukan pada rentang waktu yang sangat pendek. Maka kita mendapat kan kecerahan LED 5kali lipat untuk 5 kali peningkatan deteksi jarak.
Kembali ke konsep dasar : bahwa daya adalah tegangan  dikalikan arus. LED biasanya hanya bekerja pada beberapa miliwatt jika melebihi ini, LED akan terbakar – ini adalah sebabnya mengapa kita selalu meletakkan resistor secara seri dengan LED (  baca tulisan saya sebelumnya tentang resistor pembatas arus)
Sebagaimana diketahui bahwa daya adalah sebuah ukuran dari energi dibagi dengan waktu : Energi/detik. Jadi  berapa kali tegangan maksimum yang dapat diberikan ke LED sehingga LED dapat bersinar selama 50ms tanpa rusak?  Jawabanya adalah  1/0,05 = 20. Jadi kita dapat memancarkan sinar LED selama 20ms dengan membuat kecerahan hingga 20 kali tanpa merusaknya. Tentu, angka yang pasti bergantung pada thermal cooling rate dari LED yang bersangkutan.
Modulasi
Ada metode lain yang bisa digunakan untuk meningkatkan rentang deteksi sensor yang disebut dengan modulasi. Ini begitu rumit, sehingga tidak akan dibahas disini, namun ini memerlukan sensor yang sangat cepat. Intinya adalah kita men-switch pemancar hidup – mati bergantian begitu cepat sehingga sensor dapat mengabaikan derau latar. Karena itu diperlukan sensor yang sangat cepat. Sensor inframerah dapat merespon hingga beberapa mikrodetik, namun sayangnya photoresistor hanya mampu merespon hanya beberapa milisekon. Jika diinginkan modulasi, akan baik jika digunakan sensor inframerah seperti Sharp IR Rangefinder atau dapat  digunakan sensor warna pabrikan  TAOS.
Selamat belajar !!

Sensor Ultrasonik SRF 04 (1)

Sensor Ultrasonik SRF 04 (1)


Gambar 2.15
SRF04 adalah sensor non-kontak pengukur jarak menggunakan ultrasonik. Prinsip kerja sensor ini adalah transmitter mengirimkan seberkas gelombang ultrasonik yang memiliki kecepatan v, lalu diukur waktuyang dibutuhkan hingga datangnya pantulan dari obyek (t). Lamanya waktu ini sebanding dengan dua kali jarak sensor dengan obyek (R), sehingga jarak sensor dengan obyek dapat ditentukan dalam persamaan (2.19).
R = v x t/2                     (2.19)
SRF04 dapat mengukur jarak dalam rentang antara 3 cm – 3 m dengan output panjang pulsa yang sebanding dengan jarak obyek.
Sensor ini hanya memerlukan 2 pin I/O untuk berkomunikasi dengan mikrokontroler, yaitu TRIGGER dan ECHO. Untuk mengaktifkan SRF04 mikrokontroler mengirimkan pulsa positif melalui pin TRIGGER minimal 10 us, selanjutnya SRF04 akan mengirimkan pulsa positif melalui pin ECHO selama 100 us hingga 18 ms, yang sebanding dengan jarak obyek.
Seperti pada gambar 2.14 pulsa ultrasonik, yang merupakan sinyal ultrasonik dengan frekwensi 40 KHz sebanyak 8 siklus, dikirimkan dari pemancar Ultrasonik. Ketika pulsa mengenai benda penghalang,pulsa ini dipantulkan, dan diterima kembali oleh penerima ultrasonik. Dengan mengukurselang waktu ( kecepatan suara 1.125 feet per millisecond ) antara saat pulsa dikirim danpulsa pantul diterima, maka jarak benda penghalang bisa dihitung.
SRF-04 akan mengirimkan pulsa ultrasonik apa bila PI (triger pulse input ) selama 10 uSdan apabila telah menerima pantulan maka PO ( echo pulse output ) akan berlogika highselama 100 uS – 18 mS. Ini digambarkan pada gambar 2.15

Passive Infrared Sensor (Bagian 2)

Passive Infrared Sensor (Bagian 2)

Sensor PIR cukup rumit karena melibatkan beberapa variabel yang mempengaruhi masukan dan keluaran sensor. Untuk memulai penjelasan bagaimana sensor PIR bekerja, akan sangat bagus jika anda mengamati diagram dibawah ini.
Sensor PIR sendiri terdiri dari dua slot, setiap slot-nya terbuah dari bahan khusus yang sensitif terhadap IR.  Ketika sensor dalam kondisi idle,  kedua slot mendeteksi jumlah yang sama dari IR, radiasi ambient dipancarkan dari ruangan, dinding, atau dari luar ruangan. Ketika  tubuh hangat manusia melewati sensor, sensor pertama kali akan melakukan intercepts satu setengah dari sensor PIR, ini menyebabkan perubahan diferensial positif diantara dua paruh. Ketika manusia tersebut meninggalkan area penginderaan, maka hal yang sebaliknya terjadi, sensor akan menghasilkan perubahan diferensial negatif. Perubahan pulsa ini yang dideteksi
Pada tulisan berikutnya saya akan membahas mengenai bagaimana anda bia menghubungkan dan menguji sensor PIR anda :)

Passive Infrared Sensor (Bagian 1)

Passive Infrared Sensor (Bagian 1)


Apakah yang dimaksud dengan sensor PIR?
Sensor PIR memungkinkan anda untuk mengindera suatu gerak, biasanya digunakan untuk mendeteksi apakah manusia telah berpindah kedalam atau keluar dari jangkauan sensor. PIR bentuknya kecil, murah, konsumsi daya rendah, mudah digunakan dan tahan lama. Karena alasan itulah, PIR biasanya ditemukan dalam peralatan dan gadget yang digunakan di rumah atau gedung perkantoram. PIR sering disebut  sebagai, “Passive Infrared”, “sensor piroelektrik”, atau sensor gerak IR”.

PIR pada dasarnya terbuat dari sensor piroelektrik (yang dapat anda lihat di atas sebagai logam bulat dengan dengan kristal persegi panjang di tengah), yang  dapat mendeteksi tingkat radiasi inframerah. Semua benda di sekitar kita memancarkan beberapa radiasi tingkat rendah, dan dan semakin panas benda tersebut  maka akan lebih banyak radiasi  yang dipancarkan.
Sensor dalam detektor gerak sebenarnya terbagi dalam dua bagian. Alasannya adalah agar mampu mendeteksi terhadap gerakan (perubahan) tidak  rata terhadap tingkat IR.  Jika Dua bagian sensor tersebut mendapat sinyal IR maka akan saling membatalkan. Jika yang  satu bagian menerima lebih banyak radiasi IR atau  dari bagian yang lain, maka pin keluaran akan menghasilkan pulsa 1 atau 0.
Sensor untuk keperluan “hobyist yang paling kecil” menggunakan BISS0001  (“Micro Power PIR Motion Detector IC”), tidak diragukan, sebuah chip yang sangat murah. Chip ini mengambil output dari sensor dan melakukan beberapa pengolahan kecil terhadap sinyal tersebut lalu kemudian memancarkan pulsa output digital dari sensor analog.
Untuk beberapa proyek atau produk dasar yang digunakan untuk keperluan mendeteksi apakah seseorang telah meninggalkan atau memasuki suatu area, atau telah mendekati sensor PIR tersebut,  maka sensor ini sangatlah bagus. Sensor ini memiliki daya rendah dan biaya rendah,  memiliki rentang lensa lebar, dan mudah dalam interface dengan perangkat lain. Yang perlu diingat adalah bahwa PIR tidak akan memberitahu anda berapa banyak orang yang berada di sekitar dan seberapa dekat mereka dari sensor.
Berikut adalah contoh beberapa jenis dari sensor PIR . Hampir semua sensor PIR memiliki spesifikasi yang relatif sama meskipun terdapat beberapa perbedaan. Jika sensor PIR tersebut memiliki datasheet maka anda  anda harus merujuknya.

Menurunkan Tegangan 5 volt menjadi 3 volt

Menurunkan Tegangan 5 volt menjadi 3 volt

Dalam posting kali ini, saya ingin menjawab pertanyaan dari saudara Arso dalam blog  Belajar Elektronika Yuk tentang bagaimana cara menurunkan tegangan 5 Volt (semisal dari USB) menjadi tegangan semisal 3 volt.
Untuk menurunkan tegangan dari 5 volt menjadi 3 volt bisa digunakan metode voltage divider atau pembagi tegangan sebagai berikut
Asumsikan saja VS merupakan tegangan 5 Volt dari USB –misalnya. R1 dan R2 merupakan resistor yang kita gunakan untuk membagi tegangan. Nah, tegangan di R2 mengikuti persamaan sebagai berikut
Dengan VL adalah tegangan beban yang merupakan tegangan di R2. Dari mana asal rumus tersebut. Terlalu panjang untuk dijelaskan, silahkan anda cari dari mana – yang jelas persamaan tersebut didapatkan dari hukum kirchoff.
Baiklah, masukan parameter VL=3 volt dan Vs=5 volt maka melalui manipulasi aljabar sederhana didapatkan peerbandingan R1:R2 adalah 2:3 . Sebagai contoh, gunakan R1=2 kilo ohm dan R2=3 kilo ohm. Simulasikan dalam Proteus ISIS

Anda akan mendapatkan tegangan VL secara teori adalah 3volt. Pada kenyataannya setelah anda mencobanya pada project board atau PCB, mungkin akan terjadi selisih (galat) karena toleransi pada resistor. Saran saya silahkan gunakan potensiometer (variable resistor) untuk menggantikan R1 atau R2, atur R1 atau R2 sehingga anda mendapatkan tegangan seperti yang anda inginkan.
Masalahnya adalah jika tegangan masukan berubah (tidak stabil pada 5 volt) maka otomatis tegangan keluaran juga akan berubah tidak stabil pada tegangan  3 volt, jadi anda harus yakin dengan kestabilan dari tegangan masukan.
Cara lain, adalah anda dapat menggunakan dioda zener 3 volt  BZX284C3V0  menggantikan R2, keuntungannya tegangan hasil konversi lebih stabil meskipun tegangan masukan berubah – ubah. Jangan lupa untuk membaca datasheet dari dioda zener tersebut untuk spesifikasi tegangan kerjanya, karena salah – salah dioda zener bisa terbakar :
Selamat Mencoba ;)

Osilator

Osilator

Kali ini saya akan membahas tentang Osilator. Pada tutorial saya sebelumnya mungkin anda sudah bisa membuat LED berkedip. Selamat!! Sekarang saatnya membuat LED tersebut berkedip lebih cepat.
Yang sampai saat ini anda lakukan adalah memasukan kode – kode mesin kedalam mikrokontroler lalu menjalankan kode – kode program tersebut, tapi tahukah anda bagaimana program tersebut berjalan? Dan seberapa cepat?
Baiklah saya jelaskan. Semua mikrokontroler memerlukan sumber clock. Bayangkan ini seperti “bit musik” atau detak jantung yang mikrokontroler gunakan untuk mengeksekusi kode dalam satu langkah. Tanpa clock, mikrokontroler tidak akan bisa menjalankan kode program  dan dengan clock yang buruk ( clock yang tidak tetap) maka program akan dijalankan pada laju yang tidak dapat ditentukan. Anda harus memiliki clock yang sejenis dan juga anda memerlukan clock yang akurat.
Ada banyak cara untuk menghasilkan “detak” untuk mikrokontroler. Mikrokontroler AVR memberikan banyak pilihan. Disini akan saya jelaskan bermacam – macam jenis dari pembangkit detak tersebut
  1. External RC- ini umumnya digunakan untuk penerapan yang sangat murah meriah. Menggunakan resistor dan kapasitor. Laju pengisian dan pengosongam bisa digunakan sebagai masukan clock. Saya tidak pernah menggunakan jenis clock seperti ini untuk mikrokontroler.
  2. Internal RC – ini adalah osilator yang sangat keren. Ditemukan pada mikrokontroler jenis baru – seperti halnya AVR. Anda tinggal meminta mikrokontroler membangkitkan clock-nya sendiri. Maka IC ini akan menghasilkan sendiri clocknya. Sayang ini tidak begitu akurat
  3. External Oscillator – merupakan standar defacto. Dengan menggunakan crystal quartz (atau sering disebut “kristal” saja)  pada dua pin oscilator maka program akan dieksekusi dengan frekuensi kristal tersebut.
  4. External Resonator. Sebuah resonator lebih murah ketimbang osilator namun dengan toleransi yang lebih buruk
  5. External Clock – selain osilator, bisa digunakan powered clock driver.  Lebih mudah dilakukan jika anda memiliki banyak perangkat yang perlu dijalankan dengan frekuensi yang sama. Saya tidak pernah menggunakan opsi ini.
Saya menggunakan opsi 2 dan 3 dari 5 pilihan tersebut. Maka saya akan jelaskan saja opsi yang saya pilih tersebut
Internal RC
Atmel sangatlah cerdas. Mikrokontroler ATMEGA8- sebagai contoh memiliki prekonfigurasi 1MHz osilator internal. Jadi ATMEGA8 bisa beroperasi pada 1 instruksi per clock per cycle. Ini berarti setiap osilator melalui satu cycle maka satu instruksi dilaksanakan ( ini hanya anggapan kasar saja – pada kenyataannya ada lebih banyak instruksi yang bisa dilaksankan dalam satu cycle). Anda bisa gunakan mikrokontroler AVR jenis apa saja, namun intinya adalah sama. Saya hanya mengambil contoh pada mikrokontroler ATMEGA8, (mungkin mikrokontroler AVR varian yang lain memiliki osilator internal prekonfigurasi yang sama, silahkan cek datasheet lebih lanjut) yang menjalankan kodenya pada 1MHZ atau 1MIPS (million instructions per second). Ya benar, 1 juta instruksi tiap detik. Itu nilai yang begitu mengagumkan.
Lalu apa masalah dari oscillator internal ? Osilator internal memiliki toleransi ±5% dan memiliki maksimal kecepatan 8MHz. Toleransi ± 5% berarti mikrokontroler ATMEGA8 anda mungkin akan bekerja secara aktual pada 1.000.000 * 1,05 = 1.050.000 IPS ketika ATMEGA8 yang lain berjalan dengan 1.000.000 * 0,95 =950.000 IPS. Mungkin ini kelihatannya tidak begitu berbeda, namun dalam dunia digital perbedaan ini sangat besar. Selain itu ATMEGA8  memiliki kecepatan maksimal 20Mhz (sedangkan osilator internal berjalan maksimal 8Mhz) jadi jika ada ingin memacu mikrokontroler anda pada kecepatan maksimal. Gunakan osilator eksternal J
Osilator Eksternal.
Ini adalah jenis yang umum digunakan sebagai sumber clock
 
Osilator kristal quartz hadir tersedia dalam berbagai bentuk dan frekuensi. Beberapa frekuensi yang umum adalah 20 MHz, 16 MHz, 10 MHz, 4 MHz. Kemudian terdapat sejumlah frekuensi seperti 14,7456 MHz, 9,216 MHz, 32,768kHz yang tersedia karena frekuensi tersebut adalah frekuensi kelipatan kecepatan yang dibutuhkan untuk komunikasi serial dan untuk pewaktu.
Didalam metal housing tersebut terdapat crystal quartz yang kecil yang bergetar dengan frekuensi tertentu. Jika osilator internal memiliki toleransi ±5% maka pada sisi lain kristal biasanya memiliki toleransi ± 20 ppm. Jadi kristal 16 MHz mungkin memiliki frekuensi aktual 16,000,020 MHz dan yang lainnya mungkin memiliki frekuensi 15,999,980 Mhz. Ini sama dengan ±0,00000125%. Jadi kristal 4 juta kali lebih akurat ketimbang osilator internal
Catatan teknis :
Saya meminta maaf jika mengisi otak anda sekumpulan hal teknis yang detil. Namun ini sangatlah penting. Perangkat berbentuk metal perak pada gambar diatas  adalah crystal  dan secara teknis bukanlah oscillator. Crystal memiliki harga yang murah sedangkan oscillator sebenarnya berharga mahal (sekitar $2- $4). Lalu apa perbedaanya? Sebuah oscillator menggunakan daya dan menghasilkan frekuensi pulsa sebenarnya. Pulsa ini bisa digunakan untuk men-drive sejumlah peripheral. Sedangkan crystal adalah murni komponen pasif yang membutuhkan driver eksternal untuk menjadi sebuah oscillator. Untungnya 99% dari semua mikrokontroler memiliki rangkaian built in sehingga hanya dengan men-attach crystal yang murah pada dua pin masukan osc, maka driver internal pada mikrokontroler akan mendrive crystal sehingga menghasilkan sebuah oscillator dan mikrokontroler memiliki sumber clock
Beberapa kekurangan dari kristal
  1. Kristal lebih mahal ketimbang resonator.
  2. Tidak bisa dibuat sekecil resonator.
  3. Kristal membutuhkan “load capacitors”. Load capacitors memulai kristal berosilasi, Tanpa load capacitors, kristal anda mungkin berfungsi sekarang, tetapi mungkin nanti tidak.
Pada tulisan berikutnya akan dibahas mengenai pengaturan fuse bit. Apa itu fuse bit? Tunggu pada tulisan saya berikutnya ;)

Menggunakan Transistor Sebagai Switch

Menggunakan Transistor Sebagai Switch

Sebagian besar mikrokontroler bekerja pada lingkungan 5 volt dengan port I/O yang hanya bisa menangani arus hingga 20mA. Sehingga jika kita ingin menghubungkan port I/O mikrokontroler dengan rangkaian yang memiliki tingkat tegangan yang berbeda atau men-drive perangkat yang menarik arus lebih dari 20mA, maka kita memerlukan apa yang disebut sebuah rangkaian antarmuka. Satu metode antarmuka yang populer digunakan adalah Bipolar Junction Transistor (BJT) atau kita bisa memanggilnya dengan sebutan ‘Transistor’ pada tutorial ini. Saya harus menjelaskan agar kalian lebih mengerti pada BJT adalah jenis yang berbeda dengan keluarga transistor yang lain semisal FET (Field Effect Transistor), MOSFET (Metal Oxide Semiconductor FET), VMOS (Vertikal MOSFET) dan UJT (Uni Junction Transistor)
Transistor dan Switch
Transistor sebenarnya bekerja layaknya pemerkuat arus. Semua arus yang mengalir pada terminal basis akan dikalikan terhadap faktor gain dari transistor, yang kemudian dinotasikan  hFE.  Karena sifatnya itulah, transistor bisa digunakan sebagai amplifier, semua sinyal kecil (arus yang sangat kecil) yang dialirkan pada terminal basis akan dikalikan oleh faktor  hFE yang sama dengan  arus kolektor pada sisi terminal kolektor

Semua transistor memiliki tiga kondisi operasi
  1. Kondisi Off: Pada kondisi ini tidak ada arus basis yang mengalir atau IB = 0.
  2. Kondisi  aktif:  Pada kondisi ini semua perubahan pada  IB akan menyebabkan perubahan pada IC juga atau digambarkan dengan persamaan IC = IB x hFE. Kondisi seperti ini cocok adalah kondisi yang cocok jika kita menggunakan transistor sebagai pemerkuat sinyal (amplifier) karena transistor pada kondisi  ini memiliki perilaku yang linier. Sebagai contoh jika kita mempunyai transistor dengan gain 100 dan kita ingin meningkatkan arus  IB dari 10 uA hingga 100uA; Maka ini akan menimbulkan  IC berubah dari 1000uA menjadi 10000uA (1 mA hingga 10 mA).
  3. Kondisi saturasi: Pada kondisi ini perubahan apapun pada  IB , tidak akan menyebabkan perubahan pada IC sama sekaili atau bisa kita katakan IC hampir mendekati konstan.  Kita tidak pernah menggunakan transistor pada kondisi ini sebagai pemerkuat sinyal (Amplifier kelas A) karena sinyal keluaran  akan terpotong ketika transistor mengalami saturasi. Nah,  kondisi saturasi inilah yang akan dibahas pada sebagian besar tutorial ini :)
 
Dari gambar di atas, kita bisa melihat bahwa kondisi tegangan dan arus transistor pada setiap kondisi. Jika kita perhatikan, ketika transistor berada pada kondisi off (off state) maka tegangan antara terminal kolektor dan emiter adalah sama dengan tegangan yang diterapkan (Vcc), hal ini sama dengan prinsip rangkaian switch terbuka. Begitupula  ketika transistor berada pada kondisi saturasinya maka tegangan kolektor ke emiter adalah sama dengan atau kurang dari 0.2 Volt, yang berarti sama dengan rangkaian switch tertutup. Sehingga untuk menggunakan transistor  sebagai switch, kita hanya perlu membuat transistor berada pada kondisi OFF untuk nilai logikal 0. atau pada kondisi SATURASI, untuk menjadikan logikal 1
Ini adalah diagaram, yang sering kita dapatkan pada mata kuliah elektronika dasar
Ketika transistor beroperasi pada penguat kelas A, rangkaian Common Emiter, maka biasanya kita akan memilih untuk melakukan bias pada transistor (memberikan tegangan pada VBE dan VCE) sedemikian rupa pada Q-Point (Lihat gambar) dimana  Keluaran IC dan VCE  akan berayun pada nilai maksimum dan minimumnya tanpa mengalami distorsi  ketika masukan IB  berayun pada nilai maksimum dan minimumnya. Tapi ketika transistor tersebutnya ingin dioperasikan sebagai switch, maka saya harus membuat transistor tersebut masuk di dalam wilayah saturasi untuk mendapatkan nilai  VCE yang serendah mungkin (sekitar 0.2 volt)  ketika saya menginginkan transistor tersebut switch ON. Begitupula sebaliknya, saya harus mendorongnya masuk kedalam wilayah cut -off nya untuk mendapatkan transistor tersebut  OFF.
Baiklah, saya tahu anda mulai pusing, karena itu sekian dulu pembahasan kali ini tentang switch transistor, pada tutorial berikutnya, akan kita bicarakan bagaimana menghubungkan switch transistor ke rangkaian mikrokontroler anda. :)

Menghitung Kecepatan Alir Arus Listrik

Menghitung Kecepatan Alir Arus Listrik

Dalam kehidupan sehari – hari tentu kita tidak pernah lepas dengan apa yang disebut Listrik. Pernahkah suatu saat kita bertanya kepada diri kita sendiri, apakah itu listrik? Berapakah kecepatan aliran arus listrik itu?? Mungkin ada beberapa dari kita sudah banyak yang mengerti, bahwa sebenarnya apa yang disebut arus listrik adalah aliran muatan tiap satuan waktu, yang dirumuskan
I = dq/dt

Tentunya yang dimaksud muatan disini adalah elektron dan bukannya proton. Maka dari sini kita mengetahui, bahwa yang mengalir dari sebuah arus listrik adalah elektron yang bergerak dari kutub negatif ke kutub positif (arah arus elektron), dan bukan sebaliknya dari positif ke negatif (arah arus konvesional). Namun arah manapun yang anda gunakan akan tetap menghasilkan hasil yang sama kecuali pada arah dari arus tersebut. Sebagian orang terutama para teknisi lebih suka menggunakan arah arus konvesional, karena schematic dari komponen elektronika menggunakan arah arus konvesional, sehingga ini memudahkan dalam perancangan suatu piranti. Namun ada juga dari kita yang lebih suka menggunakan arah arus elektron, karena memang ini yang lebih dekat dengan kenyataan yang sebenarnya.
Schematic dari dioda, salah satu schematic komponen elektronika yang menggunakan konsep arah arus konvesional, anak panah menunjukkan arah arus konvesional yaitu dari anode ke katode. Namun bagi anda yang lebih menyukai arah arus elektron, anda dapat menganggap tanda panah merupakan arah datangnya elektron
Jadi untuk mengukur kecepatan arus listrik, ini berarti kita mengukur kecepatan alir dari elektron tersebut. Sekarang mari kita mulai menghitung dan siapkan kalkulator anda. :)
Berapakah kecepatan alir elektron dalam sebuah kawat tembaga (14 gauge) yang berjari – jari 0.815 mm yang (misalnya) dialiri arus listrik 1 A ?
Untuk memudahkan menjawab pertanyaan tersebut kita asumsikan saja terdapat 1 elektron bebas per atom tembaga, maka kerapatan muatan elektron bebasnya sama dengan kerapatan atom yang kita notasikan dengan n yang akan kita hubungkan dengan rapat massa ρ, Bilangan Avogadro N dan Massa Atom Relatif Ar. Setelah membuka – buka tabel akhirnya saya menemukan rapat massa ρ untuk tembaga adalah 8.93 g/cm^3 dan Ar =63,5 gram/mol
melaui rumus yang kita dapatkan dalam buku kuliah Fisika
n = ( ρ . N)/Ar
Maka kita akan mendapatkan
n = [(8.93 g/cm^3) . (6,02 . 10^23 atom/mol)] / (63,5 gr/mol)
=8.47 x 10^22 atom/cm^3
Jadi dari sini kita mendapatkan apa yang disebut kerapatan (densitas) elekton yang bernilai 8.47 x 10^22 atom/cm^3 atau juga dapat kita tuliskan 8.47 x 10^28 atom/m^3
Setelah mendapatkan nilai dari densitas elektron, maka kitapun bisa menghitung kecepatan alir dari elektron tersebut (v) dengan menggunakan rumus
v = I/(A.n.e)
= 1C/s / [ П(0,00815 m)^2 . (8.47 x 10^28 atom/m^3) (1,6 x 10^-19 C)]
Setelah persamaan tadi diseleseikan, maka akan kita temukan jawaban sebesar 3,54 x 10^-5 m/s. Disini kita mulai paham bahwa ternyata kecepatan drift dari elektron tembaga begitu kecil. Sekarang timbul pertanyaan, berapakah waktu yang dibutuhkan elektron tersebut untuk mengalir pada kawat tembaga sejauh 1 meter??
Melalui rumus gerak lurus beraturan yang sederhana v = s/t , kita akan mendapatkan jawaban waktu alir elektron tersebut sebesar 7,85 jam
Tentu kita heran, melihat angka tersebut. Betapa tidak? Suatu lampu listrik akan menyala seketika saat saklar dinyalakan, padahal laju aliran elektron begitu rendah, yang seharusnya menurut logika akan membutuhkan waktu berjam- jam untuk mengalir dari saklar ke lampu.
Keheranan ini akan terpecahkan bila kita analogikan kawat penghantar tersebut sebagai selang air, dengan air sebagai elektronnya. Ketika kita menyalakan keran dalam selang air yang panjang dan kosong, air akan membutuhkan waktu sedikit lama untuk bisa mengalir dari keran menuju mulut selang.
Namun bagaimana bila selang sudah penuh dengan air?? Saat selang penuh dengan air, maka kita dapat melihat bahwa air akan muncul pada mulut selang seketika kita menyalakan keran. Ini disebabkan karena tekanan air pada keran akan membuat segmen air pada selang akan mendorong segmen air didekatnya, begitu seterusnya sampai segmen air tersebut sampai di mulut selang. Air yang keluar dari ujung segmen akan digantikan dengan air pada segmen ujung sebelumnya. Ini menyebabkan aliran air pada selang tersebut konstan.
Hal yang sama terjadi pada kabel tembaga yang penuh dengan elektron bebas. Ketika saklar dihidupkan, maka suatu medan listrik dengan laju mendekati cahaya akan memberikan seketika seluruh elekron bebas tersebut apa yang disebut kecepatan drift (alir). Seperti yang kita ketahui sebelumnya bahwa kerapatan elektron dalam kawat penghantar tersebut adalah konstan dan tidak berubah terhadap waktu. Maka elektron yang keluar dari suatu segmen kawat penghantar tersebut akan digantikan dengan elektron pada jumlah yang sama pada ujung segmen kawat sebelumnya.
Inilah yang menyebabkan elektron – elektron bergerak melalui filamen lampu hampir seketika saat saklar dihidupkan. Jadi perpindahan sejumlah besar elektron pada kabel terjadi bukan karena disebabkan dari sedikit elektron pada satu ujung kemudian bergerak dengan cepat ke ujung lainnya, namun lebih merupakan hasil dari gerak sejumlah besar muatan yang mengalir dengan lambat pada kabel.
Semoga penjelasan ini dapat memperjelas kejadian yang kita temui dalam kehidupan sehari. Atau mungkin anda menjadi tambah bingung?? Jangan khawatir, segeralah ambil air wudhu, bersegera sholat, lalu ulangi membaca tulisan ini pelan pelan. :wink:

Sabtu, 01 Desember 2012

MEMBUAT SUBWOOFER

MEMBUAT SUBWOOFER

 Senang sekali rasanya bisa mendengarkan music atau melihat film dengan dibarengi suara yang terdengar nyaman ditelinga, untuk perangkat audio yang bisa buat suara renyah, sudah barang tentu kita akan merogoh kocek yang lumayan dalam, jika kita memang mampu tentu hal itu tidaklah menjadi masalah. Disini saya akan berbagi pengalaman dalam membuat subwoofer, subwoofer sendiri sudah pasti sangat dibutuhkan untuk perangkat audio, karena untuk menghasilkan suara bass yang lebih kita pasti akan membutuhkan  ini.
  Baiklah saya akan langsung saja memberikan spesifikasi subwoofer yang saya buat, untuk rangkaian power amplifiernya saya menggunakan rangkaian dibawah ini :

 
Kemudian untuk rangkaian filternya saya menggunakan circuit keluaran dari melody, seperti ini rangkaiannya

untuk hasil yang maksimal gunakan semua komponen yang tertera pada partlist.

 Dan untuk speaker saya menggunakan American boss 10''

 Untuk design boxnya saya menggunakan seperti gambar berikut  :


Untuk suara yang dihasilkan buat saya lebih dari cukup ( memuaskan ), suara bass cukup dalam dan pulen, pokoke ma'nyus lah.

MAHALNYA SEBUAH STUDIO

  Saya sangat menyukai dunia elektronik, karena saya suka music dan film, senang sekali rasanya jika bisa melihat/mendengarkan music/film, apalagi jika disertai alunan suara audio yang terdengar nyaman di telinga.       Untuk mendapatkan suara audio yang bagus tentu kita harus berani merogoh kocek yang dalam, karena sudah pasti harga sebuah audio yang bagus mahal harganya. Disini saya mencoba berbagi pengalaman buat teman-teman yang juga menyukai hobby elektronik ( terutama audio ). Baru-baru ini saya mencoba membuat audio untuk perangkat computer saya, hasilnya cukuplah, untuk ruang dengar sendiri sih. saya membuat audio ini dengan system 2.1 chanel. dengan spesifikasi : 2x25w, stereo untuk satelite & 1x50w, bridge untuk subwoofer, dengan menggunakan ic TDA 7265. Untuk skema silahkan  teman-teman lihat di datasheet  IC TDA 7265,  http://www.datasheetarchive.com/#, dan untuk tone controlnya saya membuat sendiri, berikut skemanya :

 maaf gambarnya ga jelas, maklum dgn peralatan seadanya. semoga tulisan saya ini bisa bermanfat buat yang membutuhkan.
berikut gambar power sub yang sudah saya rakit :


Jumat, 30 November 2012

DASAR TEORI MIKROKONTROLLER ATMEGA 32

DASAR TEORI MIKROKONTROLLER ATMEGA 32

AVR Atmega32 merupakan sebuah mikrokontroler low power CMOS 8 bit berdasarkan arsitektur AVR RISC. Mikrokontroler ini memiliki karakteristik sebagai berikut.
·            Menggunakan arsitektur AVR RISC
-       131 perintah dengan satu clock cycle
-       32 x 8 register umum
·                 Data dan program memori
-          32 Kb In-System Programmable Flash
-          2 Kb SRAM
-          1 Kb In- System EEPROM
·         8 Channel 10-bit ADC
·         Two Wire Interface
·         USART Serial Communication
·         Master/Slave SPI Serial Interface
·         On-Chip Oscillator
·         Watch-dog Timer
·         32 Bi-directional I/O
·         Tegangan operasi 2,7 – 5,5 V
Arsitektur AVR ini menggabungkan perintah secara efektif dengan 32 register umum. Semua register tersebut langsung terhubung dengan Arithmetic Logic Unit (ALU) yang memungkinkan 2 register terpisah diproses dengan satu perintah tunggal dalam satu clock cycle. Hal ini menghasilkan kode yang efektif dan kecepatan prosesnya 10 kali lebih cepat dari pada mikrokontroler CISC biasa. Berikut adalah blok diagram Mikrokontroler AVR ATMega32.

Gambar 2.3 Blok diagram AVR ATMega32

 Konfigurasi pin Mikrokontroler AVR ATMega32
Gambar 2.4 Pin-pin ATMega32

Gambar 2.3 Blok diagram AVR ATMega32
Secara fungsional konfigurasi pin ATMega32 adalah sebagai berikut:
a.       VCC
- Tegangan sumber
b.       GND (Ground)
     - Ground
c.       Port A (PA7 – PA0)
          Port A adalah 8-bit port I/O yang bersifat bi-directional dan setiap pin memilki internal pull-up resistor. Output buffer port A dapat mengalirkan arus sebesar 20 mA. Ketika port A digunakan sebagai input dan di pull-up secara langsung, maka port A akan mengeluarkan arus jika internal pull-up resistor diaktifkan. Pin-pin dari port A memiliki fungsi khusus yaitu dapat berfungsi sebagai channel ADC (Analog to Digital Converter) sebesar 10 bit. Fungsi-fungsi khusus pin-pin port A dapat ditabelkan seperti yang tertera pada tabel ….
Tabel 2.3 Fungsi khusus port A

Port
Alternate Function
PA7
ADC7 (ADC input channel 7)
PA6
ADC6 (ADC input channel 6)
PA5
ADC5 (ADC input channel 5)
PA4
ADC4 (ADC input channel 4)
PA3
ADC3 (ADC input channel 3)
PA2
ADC2 (ADC input channel 2)
PA1
ADC1 (ADC input channel 1)
PA0
ADC0 (ADC input channel 0)
d.      Port B (PB7 – PB0)
          Port B adalah 8-bit port I/O yang bersifat bi-directional dan setiap pin mengandung internal pull-up resistor. Output buffer port B dapat mengalirkan arus sebesar 20 mA. Ketika port B digunakan sebagai input dan di pull-down secara external, port B akan mengalirkan arus jika internal pull-up resistor diaktifkan.
       Pin-pin port B memiliki fungsi-fungsi khusus, diantaranya :
·         SCK port B, bit 7
Input pin clock untuk up/downloading memory.
·         MISO port B, bit 6
Pin output data untuk uploading memory.
·         MOSI port B, bit 5
Pin input data untuk downloading memory.
Fungsi-fungsi khusus pin-pin port B dapat ditabelkan seperti pada tabel …

Tabel 2.4 Fungsi khusus port B


Port
Alternate Function
PB7
SCK (SPI Bus Serial Clock)
PB6
MISO (SPI Bus Master Input/Slave Output)
PB6
MOSI (SPI Bus Master Output/Slave Input)
PB5
SS (SPI Slave Select Input)
PB3
AIN1 (Analog Comparator Negative Input)
OCO (Timer/Counter0 Output Compare Match Output)
PB2
AIN0 (Analog Comparator Positive Input)
INT2 (External Interrupt 2 Input)
PB1
T1 (Timer/Counter1 External Counter Input)
PB0
T0 (Timer/Counter External Counter Input) XCK (USART External Clock Input/Output)
e.       Port C (PC7 – PC0)
          Port C adalah 8-bit port I/O yang berfungsi bi-directional dan setiap pin memiliki internal pull-up resistor. Output buffer port C dapat mengalirkan arus sebesar 20 mA. Ketika port C digunakan sebagai input dan di pull-down secara langsung, maka port C akan mengeluarkan arus jika internal pull-up resistor diaktifkan. Fungsi-fungsi khusus pin-pin port C dapat ditabelkan seperti yang tertera pada tabel dibawah ini.

Tabel 2.5 Fungsi khusus port C


Port
Alternate Function
PC7
TOSC2 (Timer Oscillator Pin 2)
PC6
TOSC1 (Timer Oscillator Pin 1)
PC6
TD1 (JTAG Test Data In)
PC5
TD0 (JTAG Test Data Out)
PC3
TMS (JTAG Test Mode Select)
PC2
TCK (JTAG Test Clock)
PC1
SDA (Two-wire Serial Bus Data Input/Output Line)
PC0
SCL (Two-wire Serial Bus Clock Line)
f.       Port D (PD7 – PD0)
          Port D adalah 8-bit port I/O yang berfungsi bi-directional dan setiap pin memiliki internal pull-up resistor. Output buffer port D dapat mengalirkan arus sebesar 20 mA. Ketika port D digunakan sebagai input dan di pull-down secara langsung, maka port D akan mengeluarkan arus jika internal pull-up resistor diaktifkan. Fungsi-fungsi khusus pin-pin port D dapat ditabelkan seperti yang tertera pada tabel dibawah ini.
 Tabel 2.6 Fungsi khusus port D

Port
Alternate Function
PD7
OC2 (Timer / Counter2 Output Compare Match Output)
PD6
ICP1 (Timer/Counter1 Input Capture Pin)
PD6
OCIB (Timer/Counter1 Output Compare B Match Output)
PD5
TD0 (JTAG Test Data Out)
PD3
INT1 (External Interrupt 1 Input)
PD2
INT0 (External Interrupt 0 Input)
PD1
TXD (USART Output Pin)
PD0
RXD (USART Input Pin)

*Sekian dulu postingan saya malam ini, semoga postingan ini bermanfaat buat kamu. Mohon doanya ya supaya saya bisa lulus kuliah tahun ini dengan nilai yang memuaskan. :)
Share this article :